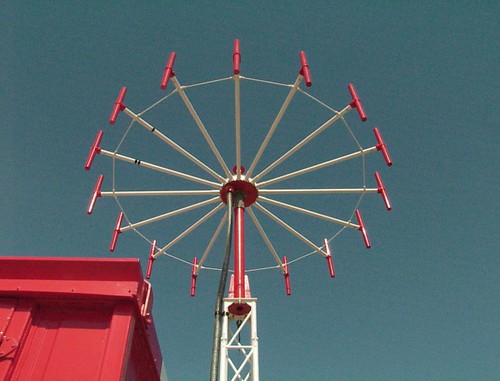
Антенна опытного образца АРП «Платан», развернутого в Пулково
Просто РП
Хотелось по привычке написать в заголовке — АРП, автоматический радиопеленгатор. И тут сразу же вспомнилось, что начиная с далекого 1983 года, когда я начал работать в радиопеленгационной тематике, мне всегда хотелось избавиться от этого слова — «автоматический». И в самом деле, этот анахронизм ведет свое начало с тех времен, когда на место пеленгаторов, которые наводились на источник сигнала вручную, пришли более современные, которые делали это самостоятельно. После того как автоматическим и автоматизированным начало именоваться буквально все что попадется — АРП, АС УВД, АСУ, АРМ и так далее, это слово начало набивать оскомину. Поэтому здесь радиопеленгатор будет именоваться скромным сочетанием — РП, как и его английский эквивалент Direction Finder (DF). Просто, скромно и со вкусом.
Сравниваем радиопеленгатор и радиолокатор
Радиопеленгатор и пассивный локатор, или пассивный радар (как кому нравится), используют разные физические принципы для работы с целью. Самая простая задача — у РП. Если брать аэродромные радиопеленгаторы, то 5 ваттной радиостанции на борту вполне достаточно для того, чтобы на расстоянии 360 км при высоте полета 10 000 м РП определил угловые координаты. С учетом использования современных SDR с низким уровнем шума, приведенным ко входу, это расстояние может быть еще больше, вплоть до загоризонтной пеленгации.
Как мы видим, проблем с энергетическим бюджетом радиолинии у радиопеленгатора нет. Зато они есть у пассивного радара, PCL (Passive Coherent Locator), потому что он использует принципиально другой, радиолокационный, принцип работы. Вообще, когда речь заходит о пассивной локации, возникает неловкое ощущение — сродни тому, которое появляется после ухода гостей, и связано оно с куда-то запропастившимися серебряными ложечками (а осадок-то остался!). Причина дискомфорта в том, что PCL использует чужие источники радиоизлучения, такие как FM, GSM и DVBT станции (халява, сэр). И, соответственно, полностью от них зависит (естественно, в случае их физического присутствия в месте развертывания пассивного радара). Все на свете имеет свою цену: благодаря этому PCL приобретает свойство скрытности, что чрезвычайно важно для военных применений, а особенности выбранного частотного диапазона позволяют ему обнаруживать Stealth цели точно также, как и обычные.
И, если бы речь зашла об обычном радиолокаторе, к сравнению с РП добавить было нечего: между локатором и радиопеленгатором — бездна различий. Разные частотные диапазоны; у одного — вращающаяся антенна, у другого — стационарная, в локаторе мощные радиопередатчики — пеленгатору они не нужны, разные сигналы: РП работает с модулированной несущей в диапазоне МВ-ДМВ, радиолокатор — с широкобазовыми импульсами (ЛЧМ, кодовая модуляция). Но это только для обычного локатора. Если мы присмотримся к пассивному радару, то обнаружим, что по своей архитектуре он мало чем отличается от радиопеленгатора. Фундаментальное различие — только в принципе работы.
РП и PCL: найти 10 отличий
Диапазон частот
Пассивный радар использует частотные диапазоны, привычные для радиопеленгатора. Самые распостраненные это FM диапазон коммерческих вещательных станций и телевидение DVB. Для аэродромного РП традиционный диапазон 118 — 136 МГц (для любителей точности — до 135.975 МГц). Радиопеленгаторы, использующие военные каналы связи, дополнительно имеют поддиапазон 220 — 400 МГц. Судовой РП, такой как «Пихта-2С», работает в диапазоне 100 — 180 МГц.
Непрерывность сигнала
В отличие от обычных первичных радиолокаторов, которые работают в импульсном режиме, как PCL так и радиопеленгатор используют протяженные по времени сигналы. Для вторичного радара протяженность носит принципиальный характер: это означает, что отраженный от цели полезный сигнал полностью перекрыт по времени более мощным сигналом используемой базовой станции. Это обстоятельство принципиальным образом меняет подход к обработке сигналов в PCL в отличие от обработки первичного локатора: для последнего разнесенность по времени излученного и отраженного сигнала является необходимым условием, а для PCL их перекрытие является непреодолимым обстоятельством.
Антенная система
Разница налицо: во вращающейся габаритной антенне первичного радиолокатора трудно заподозрить что-либо похожее на неподвижную антенну радиопеленгатора или пассивного радара. Более того, структура антенного тракта PCL полностью идентична структуре антенного тракта РП, если учесть следующее обстоятельство исторического характера: квазидоплеровский способ обработки сигнала в РП означает использование одного приемного тракта для всех вибраторов антенной системы, которые сканируются последовательно по кругу. Для тех РП, где важно быстродействие (мониторинг эфира), используется параллельная обработка по принципу один вибратор — один приемный тракт. Точно также построена антенная система пассивного локатора.
Следует отметить, что PCL фактически содержит функцию радиопеленгации. Данная функция позволяет оценить направление на источник сигнала цели; данная информация позволяет существенным образом упростить разрешение неоднозначности положения цели в системе координат задержка / доплеровский сдвиг.
Параллельная структура антенной системы пассивного радара естественным образом ведет нас к схеме адаптивной антенной решетки, в которой реализуются следующие важные для PCL функции:
- формирование максимума диаграммы в предполагаемом направлении цели;
- формирование минимума диаграммы в направлении базовой станции для ее подавления.
Приемный тракт
Приемные тракты PCL и РП, помимо общих радиотехнических параметров, имеют схожесть с точки зрения поддержки когерентности в тракте, или другими словами — обеспечение синхронизированного двухканального приема.. В радиопеленгаторе когерентность необходима для сохранения фазовой информации коммутируемого кольцевого вибратора относительно центрального. В ранних версиях РП, для избежания дублирования приемного тракта, данная задача решалась с помощью однополосного модулятора в антенном тракте.
В пассивном радаре когерентность (по определению) необходима для синхронного приема как сигнала цели, так и помехи, с целью их дальнейшего различения. При этом структура тракта в обеих случаях примерно соответствует традиционной; разница начинает проявляться в математических методах обработки сигнала, которые реализуются в программном домене.
Когда я встретился с темой пассивной локации, было очень интересно узнать в госте из совсем другой области старого знакомого — РП. Несмотря на то, что обработка сигнала в PCL существенно сложнее чем в радиопеленгаторе, наш старый знакомый, которого мы разрабатывали для разных применений аж с 1983 года, получил свое второе рождение. Ну а что делать с математикой мы знаем: для этого есть богатый инструментарий АРМ + ПЛИС + DSP, который обеспечивает параллельную обработку в реальном времени.
Ответить